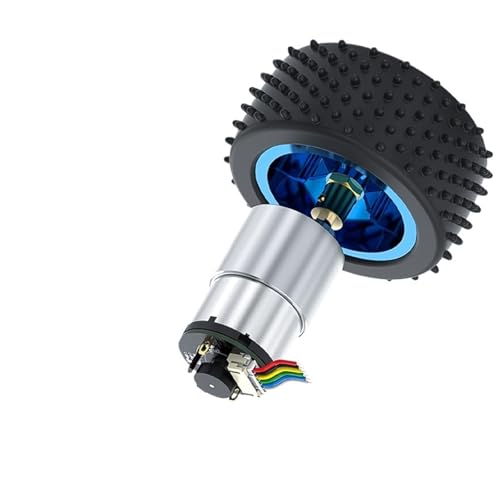
Résolvez les Problèmes d'Alignement de Vos Robots Mobiles
Vous constatez que votre robot dévie de sa ligne droite à cause d'une différence de vitesse entre ses roues ? Le moteur d'encodeur Hall JGB37-520 6V est conçu spécifiquement pour éliminer ce problème. En fournissant des impulsions électriques à chaque rotation, l'encodeur magnétique permet à votre carte de contrôle de corriger instantanément la puissance envoyée, garantissant un déplacement parfaitement rectiligne à 800 RPM.
Un Mouvement Bidirectionnel Entièrement Maîtrisé
Évitez les secousses mécaniques lors des changements de direction. Ce moteur à brosse DC gère les transitions avant et arrière de manière prévisible. C'est la solution technique idéale pour les concepteurs confrontés à des blocages répétés sur les pinces de préhension ou les axes de levage qui manquent de repères de positionnement.
Pourquoi Choisir ce Modèle Électromécanique ?
- Élimination des dérives : Suivi précis de la position de l'axe de sortie.
- Flexibilité d'utilisation : Vitesse ajustable pour s'adapter à la charge transportée.
- Mécanisme éprouvé : Technologie DC à brosse simple à câbler et à piloter.
Simplifiez vos algorithmes de navigation et gagnez en précision de placement pour tous vos montages de laboratoire ou vos applications d'atelier.